









KUKA: запчасти для промышленных роботов — обзор
Промышленный робот KUKA — это не единый неразборный агрегат, а связка механики манипулятора, приводной электроники, контроллера и периферийных модулей безопасности. Когда ячейка встаёт из-за отказа одного узла, важно понимать, какой именно компонент вышел из строя и чем его можно заменить без ожидания оригинальной поставки неделями. Ниже — структурированный обзор основных групп запчастей KUKA, их роль в системе и практические ориентиры по подбору аналогов.
- Из чего состоит робот KUKA
- Контроллеры и системы управления KRC
- Приводы, серводвигатели и энкодеры манипулятора
- Платы ввода-вывода и модули безопасности
- Захваты, зажимная оснастка и периферия ячейки
- Как выбрать запчасть — оригинал или аналог
- Типичные ошибки при обслуживании
- Заключение
Из чего состоит робот KUKA
Любой шестиосевой манипулятор KUKA логически делится на три блока: механика (корпус, редукторы, приводные валы), силовая электроника (серводвигатели, энкодеры, кабели) и система управления (контроллер серии KRC с платами ввода-вывода и модулями безопасности). Отказ может проявиться в любом из этих блоков, но по статистике сервисных обращений большая часть неполадок приходится именно на электронику и приводную часть — механика при штатной смазке и нагрузке служит дольше.
Отдельная категория — периферийные устройства ячейки: захваты, инструментальные смены, датчики положения детали, барьеры безопасности. Формально они не входят в поставку робота, но их отказ так же останавливает линию, поэтому запасные части для этой периферии стоит держать в том же ЗИП, что и компоненты самого манипулятора. Каталог с профильными позициями для роботизированных ячеек собран в разделе запчасти для роботов.
Контроллеры и системы управления KRC
Контроллер — «мозг» робота: он хранит программу траектории, обрабатывает сигналы энкодеров, формирует команды на приводы и обменивается данными с ПЛК линии. У KUKA сменилось несколько поколений контроллеров, и от того, какое стоит на конкретной ячейке, зависит совместимость плат и источников питания.
| Поколение | Ориентировочный период | Особенности |
|---|---|---|
| KRC1 | до середины 2000-х | ПК-архитектура, ОС Windows/DOS, редкие запчасти на вторичном рынке |
| KRC2 | середина 2000-х — начало 2010-х | более компактный корпус, распространённая база для модернизации |
| KRC4 | с начала 2010-х | единая шина KUKA Extension Bus, интеграция safety-модуля |
| KRC5 | актуальное поколение | модульная архитектура, расширенные сетевые интерфейсы |
Уточняйте поколение контроллера по шильдику на корпусе перед заказом платы или блока питания — визуально похожие модули разных поколений часто электрически несовместимы. Для интеграции робота в общую линию нередко используется внешний программируемый логический контроллер (ПЛК), который берёт на себя логику ячейки и обмен сигналами между роботом и станком.

Применяется для логики верхнего уровня роботизированной ячейки — синхронизация робота, станка и конвейера через дискретные и сетевые сигналы.
Похожую роль в составе более простых систем управления и станочной периферии играют контроллеры СКБ ИС — их часто используют при модернизации старых ячеек, когда штатный контроллер робота требует капитального ремонта, а линию нужно вернуть в строй быстро.
Используются как элемент модернизации систем управления периферийным оборудованием роботизированной ячейки, когда штатная электроника недоступна или требует замены.
Приводы, серводвигатели и энкодеры манипулятора
Каждая ось манипулятора приводится в движение отдельным серводвигателем с энкодером обратной связи — датчиком, который сообщает контроллеру фактическое положение оси. Принцип их работы и разница между инкрементальным и абсолютным типом подробно разобраны в статье про энкодеры и их разновидности. Применительно к роботу отказ энкодера почти всегда проявляется как потеря позиции оси или рассинхронизация «нуля» после включения — робот требует повторной калибровки перед запуском программы.
Симптомы неисправности приводной части похожи на те, что встречаются на станках с ЧПУ: перегрев обмоток, повышенный шум редуктора, рывки при отработке траектории. Общие принципы устройства сервопривода и логика управления им описаны в материале что такое сервопривод, как он работает и как им управлять — эти же принципы применимы и к приводам манипулятора KUKA, только в компактном форм-факторе, встроенном в корпус робота.
- Перегрев привода — чаще всего следствие механической перегрузки оси или деградации смазки редуктора.
- Потеря отсчёта энкодера — загрязнение оптики, обрыв кабеля или разряд буферной батареи абсолютного датчика.
- Люфт в оси — износ волнового или планетарного редуктора, требует механической разборки узла.
- Нестабильное позиционирование — рассогласование параметров привода в контроллере после замены двигателя без перекалибровки.
Платы ввода-вывода и модули безопасности
Контроллер робота обменивается сигналами с внешним оборудованием через платы дискретного и аналогового ввода-вывода: подтверждение зажима детали, сигналы концевых выключателей, команды на пневмоклапаны инструмента. При выходе платы из строя робот может «зависать» на определённом шаге программы, ожидая сигнал, который физически не приходит из-за неисправного канала.
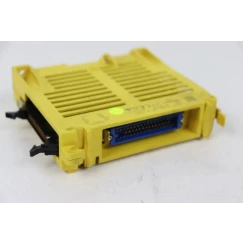
Иллюстрирует принцип построения модулей дискретного обмена сигналами между управляющей системой и периферией — аналогичная логика применяется и в блоках ввода-вывода роботизированных ячеек.
Отдельный класс электроники — модули безопасности: реле безопасности контролируют цепи аварийного останова, световых барьеров и защитных ограждений ячейки. Их отказ по регламенту трактуется как критический — робот блокируется до устранения неисправности, и это правильно с точки зрения охраны труда, но требует оперативной замены компонента.
Контролируют цепи аварийного останова и защитных ограждений роботизированной ячейки, блокируя движение манипулятора при нарушении безопасной зоны.
Если ячейка работает с идентификацией деталей или паллет (RFID-метки, сканеры штрихкода на входе в зону робота), стоит учитывать и отказы систем распознавания — их сбой приводит не к остановке робота, а к неверной обработке партии, что зачастую хуже полной остановки, поскольку брак обнаруживается позже.
Применяются для контроля партий и паллет на входе в рабочую зону робота, снижая риск обработки неверной детали по программе.
Захваты, зажимная оснастка и периферия ячейки
Робот перемещает деталь, но фиксирует её в станке или на позиции обычно отдельное зажимное устройство — механическое, пневматическое или гидравлическое. От состояния этой оснастки напрямую зависит повторяемость позиционирования детали, а значит и точность обработки. Специальные зажимные системы для нестандартных деталей — один из типов такой оснастки, применяемой в связке с роботизированной загрузкой.
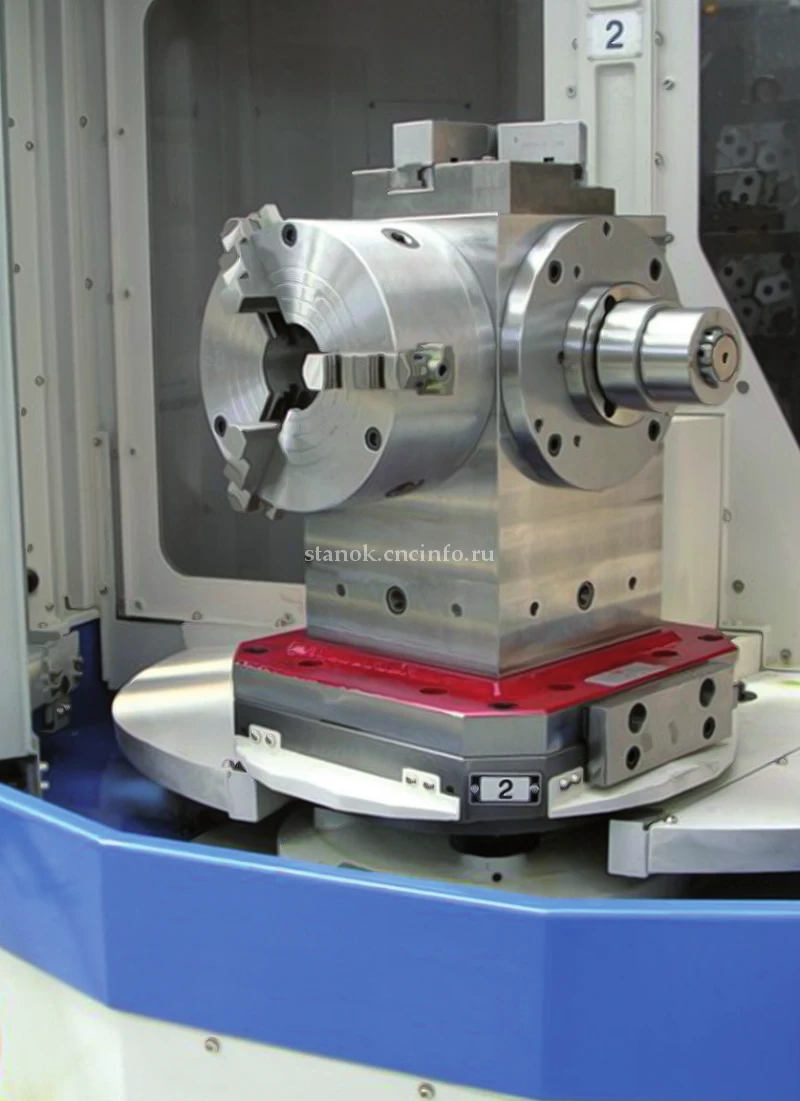
Зажимная оснастка для фиксации нестандартных деталей на позиции — актуальна для ячеек, где робот выполняет загрузку/разгрузку станка.
Помимо самой оснастки, в ЗИП стоит держать сменные губки, пневмораспределители захвата и датчики подтверждения зажима — именно эти элементы изнашиваются быстрее корпуса патрона или тисков.
Как выбрать запчасть — оригинал или аналог
При заказе запасной части для робота KUKA важно зафиксировать три параметра: точный артикул детали (по шильдику или паспорту робота), поколение контроллера и версию встроенного программного обеспечения — плата или модуль, рассчитанные на одну прошивку, могут быть несовместимы с другой без обновления. Практический порядок действий такой:
- Снять артикул с неисправного компонента, а не с руководства — маркировка на реальной детали иногда отличается от каталожной из-за модификаций.
- Проверить дату производства и ревизию платы — для контроллеров KRC2/KRC4 существуют аппаратно несовместимые ревизии одного и того же артикула.
- Уточнить, требуется ли перекалибровка после замены — для энкодеров и приводов это правило, а не исключение.
- Рассмотреть совместимые аналоги для позиций, снятых с производства — особенно актуально для контроллеров KRC1/KRC2, оригинальные запчасти к которым на рынке становятся дефицитом.
Если ячейка интегрирована со станком с ЧПУ, полезно свериться со сквозным списком возможных неисправностей и компонентов станочной части — общий обзор комплектующих и запчастей для ЧПУ собран в материале ЧПУ: полный список комплектующих и запчастей, многие принципы диагностики там применимы и к робототехнике.
Типичные ошибки при обслуживании
Часть отказов, которые выглядят как «сломался контроллер», на деле вызваны эксплуатационными нарушениями, а не выходом компонента из строя:
- Замена батареи абсолютного энкодера без соблюдения процедуры производителя — приводит к полной потере референтной позиции оси и необходимости повторной юстировки нуля.
- Игнорирование планового ТО редукторов — рост люфта диагностируется поздно, когда требуется уже не смазка, а замена узла.
- Установка платы ввода-вывода несовместимой ревизии — контроллер загружается, но сигналы обрабатываются некорректно, что сложнее диагностировать, чем полный отказ.
- Отсутствие резервного экземпляра критичных модулей безопасности — простой ячейки затягивается на срок поставки, хотя деталь стандартная и обычно доступна на складе.
Уточняйте порядок обслуживания и допустимые процедуры замены по руководству конкретной модели робота — производитель регламентирует их отдельно для каждого поколения контроллера.
FAQ: частые вопросы
Какие узлы робота KUKA выходят из строя чаще всего?
По опыту сервисных обращений чаще всего отказывают приводная электроника (энкодеры, кабели) и платы контроллера, реже — механика редукторов при условии соблюдения регламента смазки.
Можно ли поставить плату от другого поколения контроллера KRC?
Как правило нет — контроллеры KRC1, KRC2, KRC4 и KRC5 аппаратно и программно отличаются, плата рассчитана на конкретную архитектуру и версию прошивки.
Нужна ли перекалибровка после замены энкодера или привода?
Да, в большинстве случаев требуется повторная привязка нуля оси и настройка параметров привода в контроллере — без этого позиционирование будет некорректным.
Что делать, если оригинальная запчасть снята с производства?
Рассмотреть совместимый аналог с той же электрической схемой подключения и уточнить у поставщика возможность адаптации под конкретную ревизию контроллера.
Как понять, что неисправна плата ввода-вывода, а не механика?
Робот останавливается на определённом шаге программы в ожидании сигнала, при этом сама ось перемещается свободно и без люфта — это указывает на обрыв канала обмена, а не на механическую неисправность.
Заключение
Запчасти для промышленных роботов KUKA логично делить на три группы: приводную электронику манипулятора, систему управления с контроллером и модулями ввода-вывода, а также периферийную оснастку ячейки — захваты, зажимные системы, датчики безопасности. Такое разделение помогает быстрее локализовать неисправность и не тратить время на замену заведомо исправного узла.
Если нужно подобрать конкретный компонент под поколение контроллера или диагностировать причину простоя ячейки — специалисты ООО «Эффективное производство» помогут определить артикул, проверить совместимость и подобрать аналог там, где оригинальная деталь снята с производства.
Связанные материалы
Читайте также